· 前瞻概念
NOVA Desk多模态桌面机器人
透镜状传感头部通过后侧弧形支撑,在圆形底座上形成悬浮视觉,探索本地 AI 工作流、物理隐私控制和可换计算模块。
原创设计作品 · 样机验证待进行
查看设计海报 ↗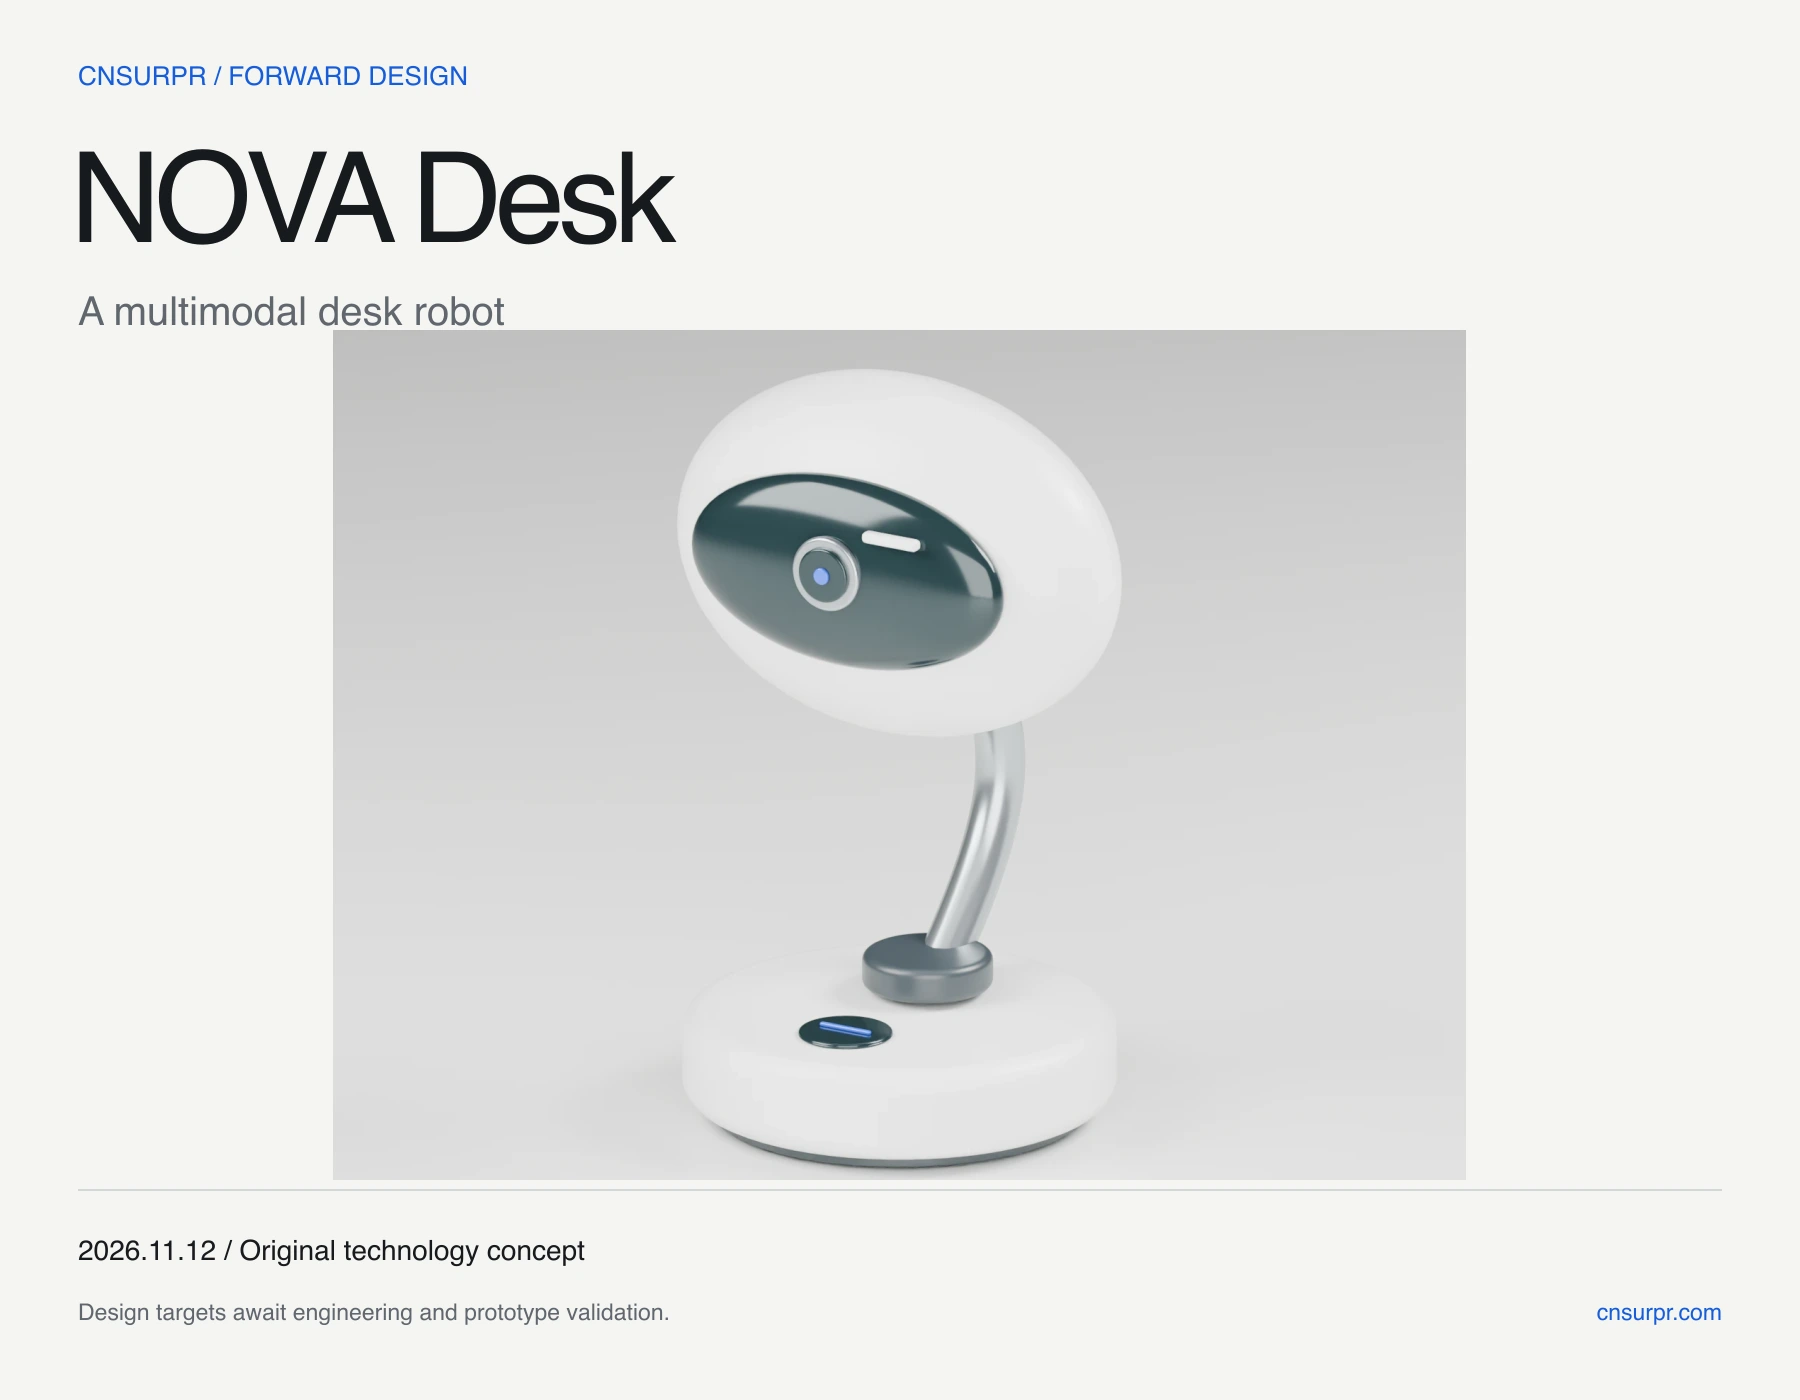
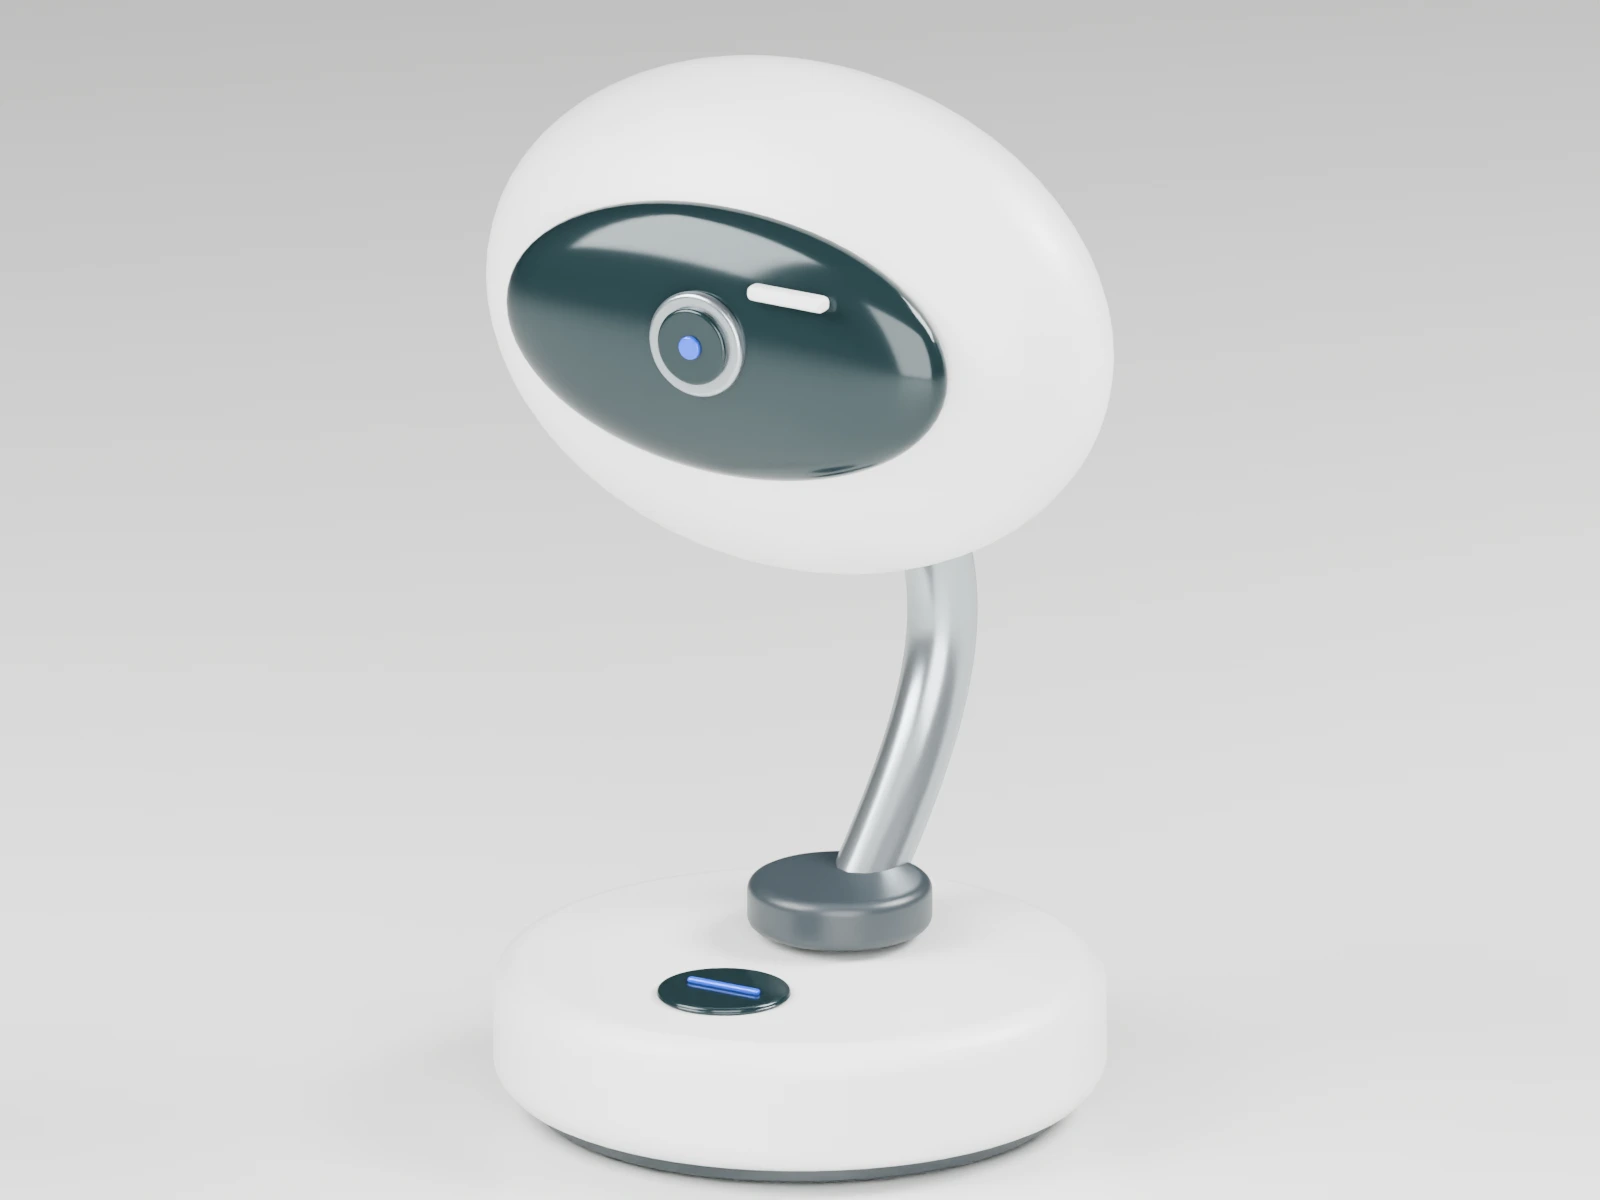 外观研究 · v0.1
拖动旋转,或使用按钮操作。无自动动画。几何仅表达设计意图,不代表装配与工程验证。
为什么提前布局这个方向?
开放机器人软件与可部署 AI 应用正在缩短从机构到桌面助手的距离。我们押注能持续换角色、并让隐私控制明确可见的紧凑平台。
需要验证的产品优势
拟组合可维护传感头部、可见摄像头遮挡及可换计算舱,通过聚焦的应用库与可测任务完成能力形成产品价值,相对屏幕或固定摄像头的优势留待样机验证。
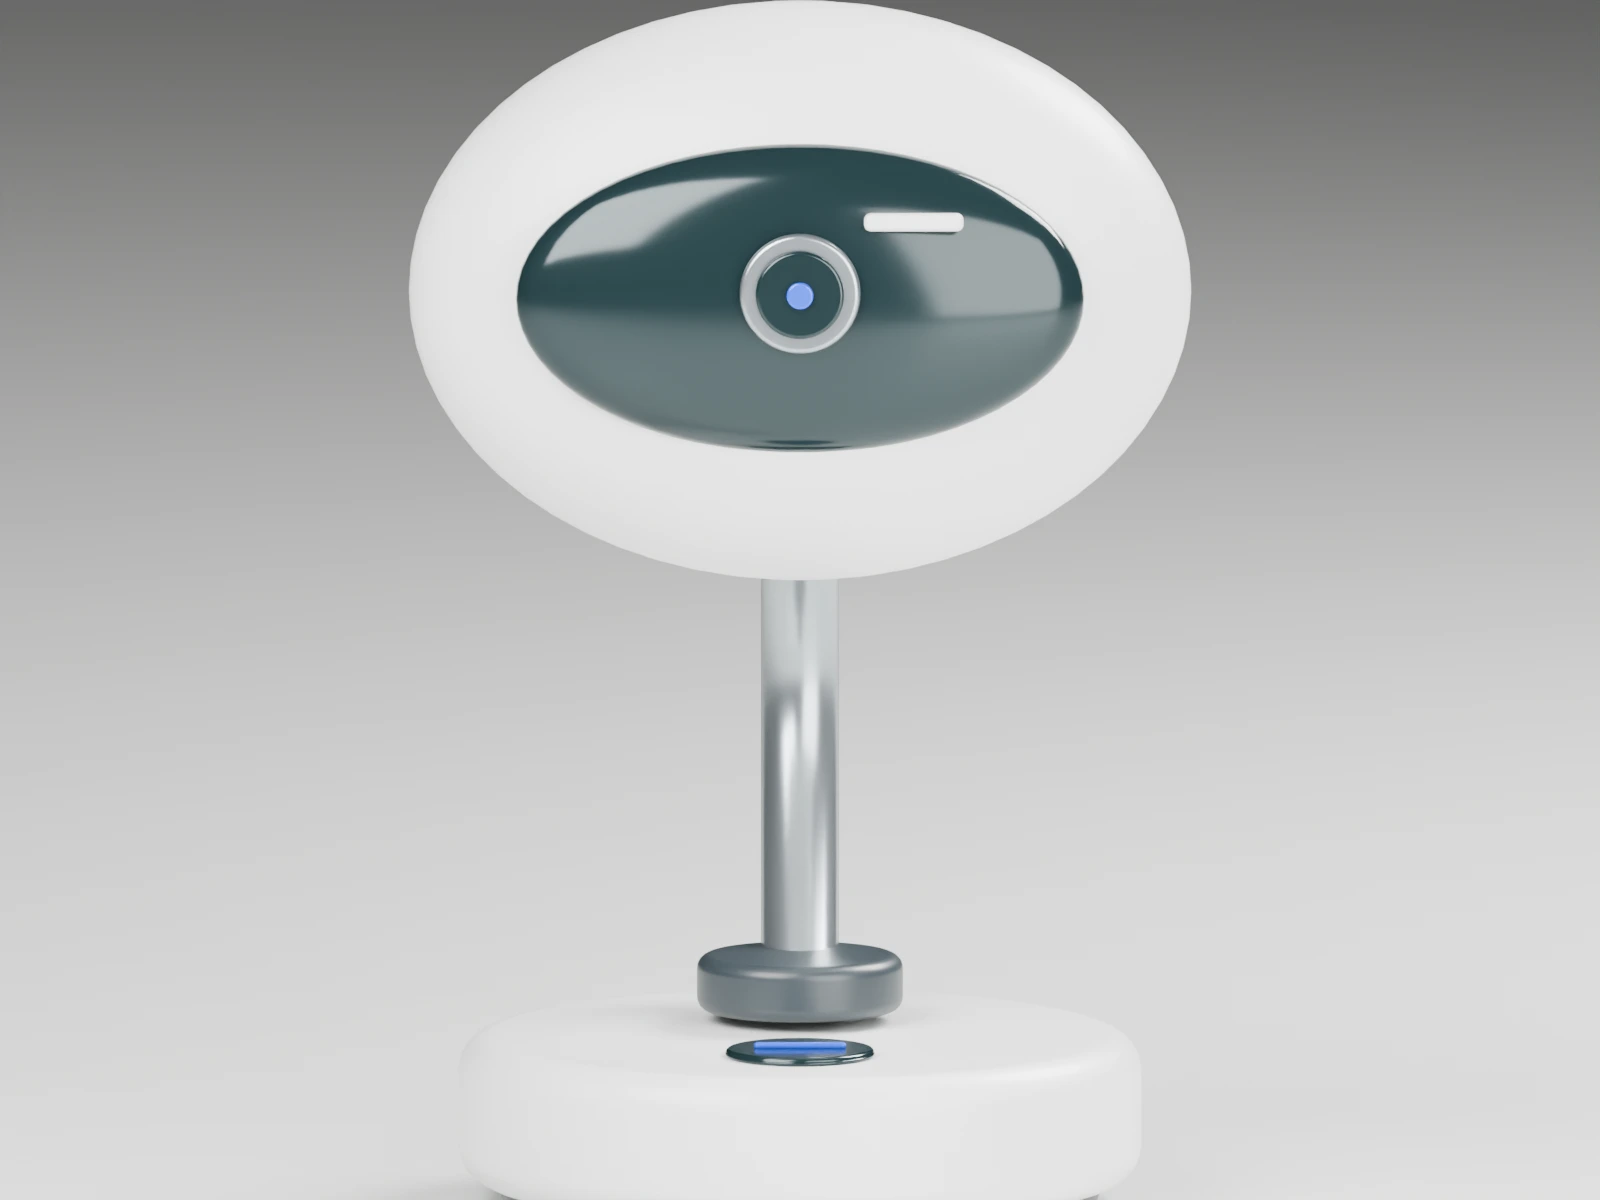
有方向感的交互
头部拟朝向说话者或任务区域,运动限位与声学表现待工程验证。
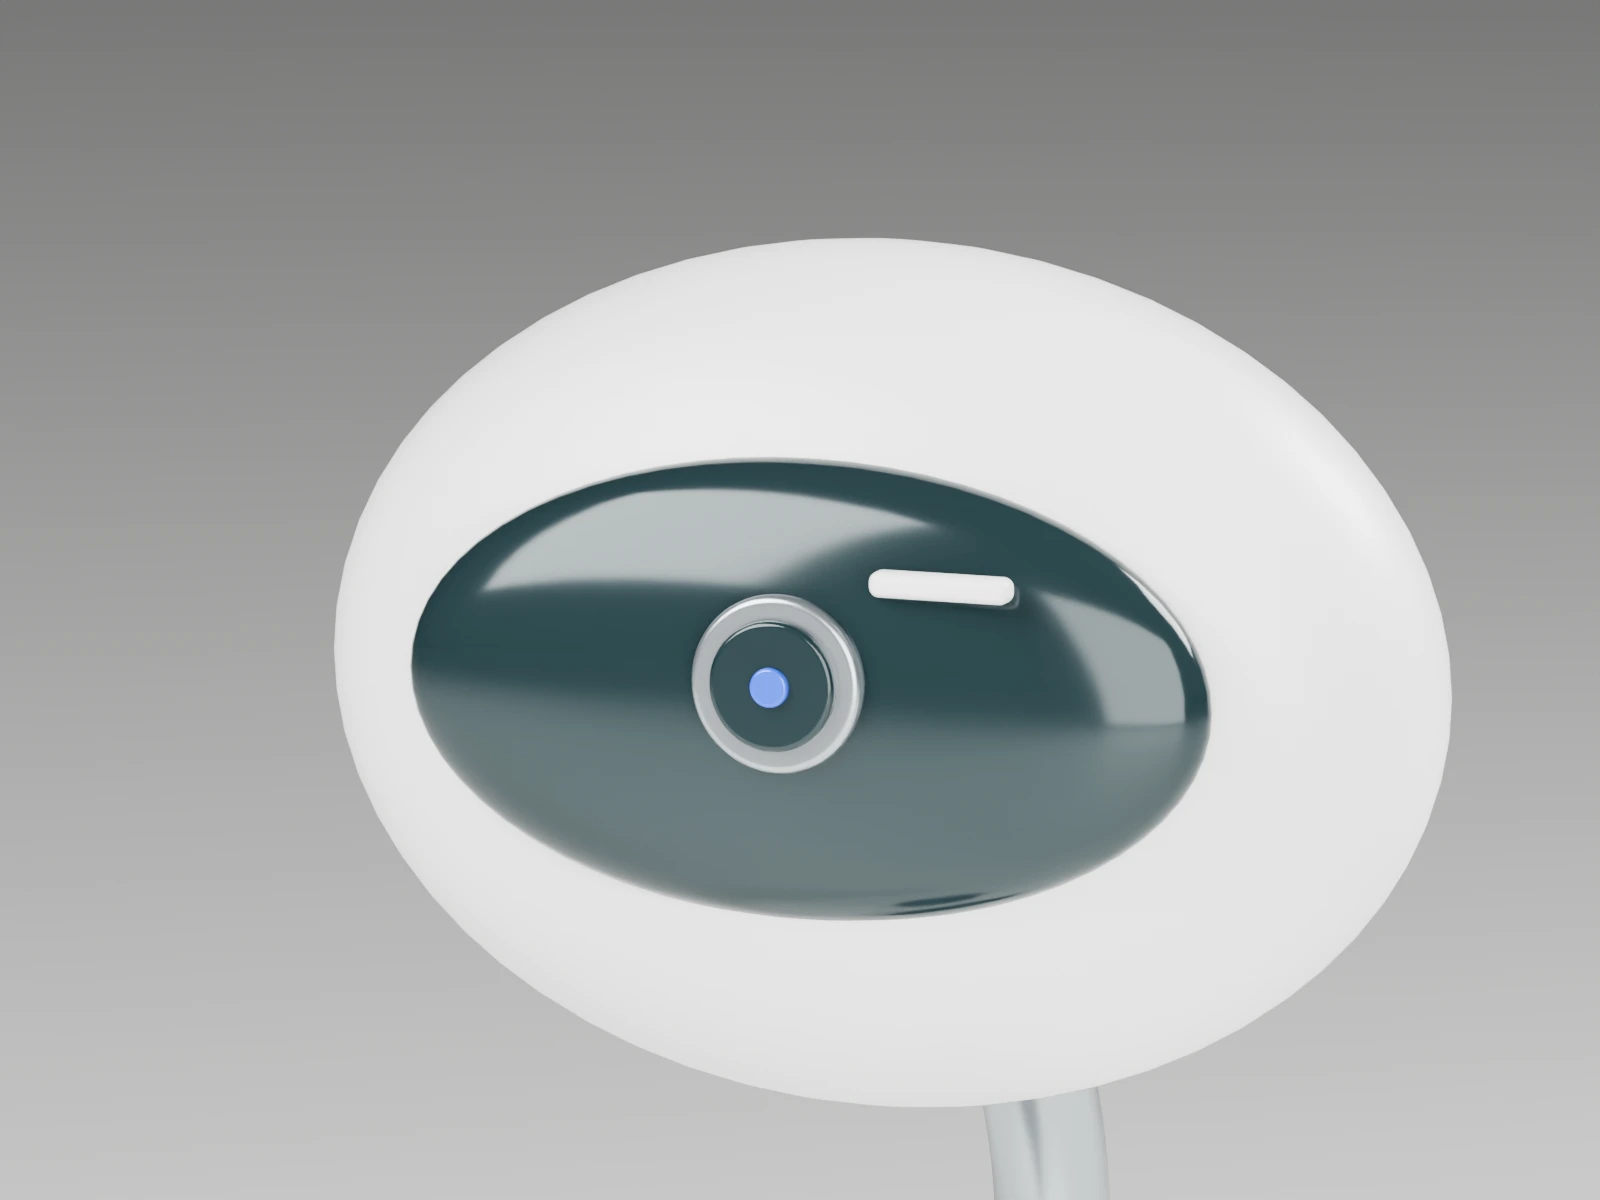
可维护传感头部
摄像头、前面板和麦克风拟作为独立可维护组件。
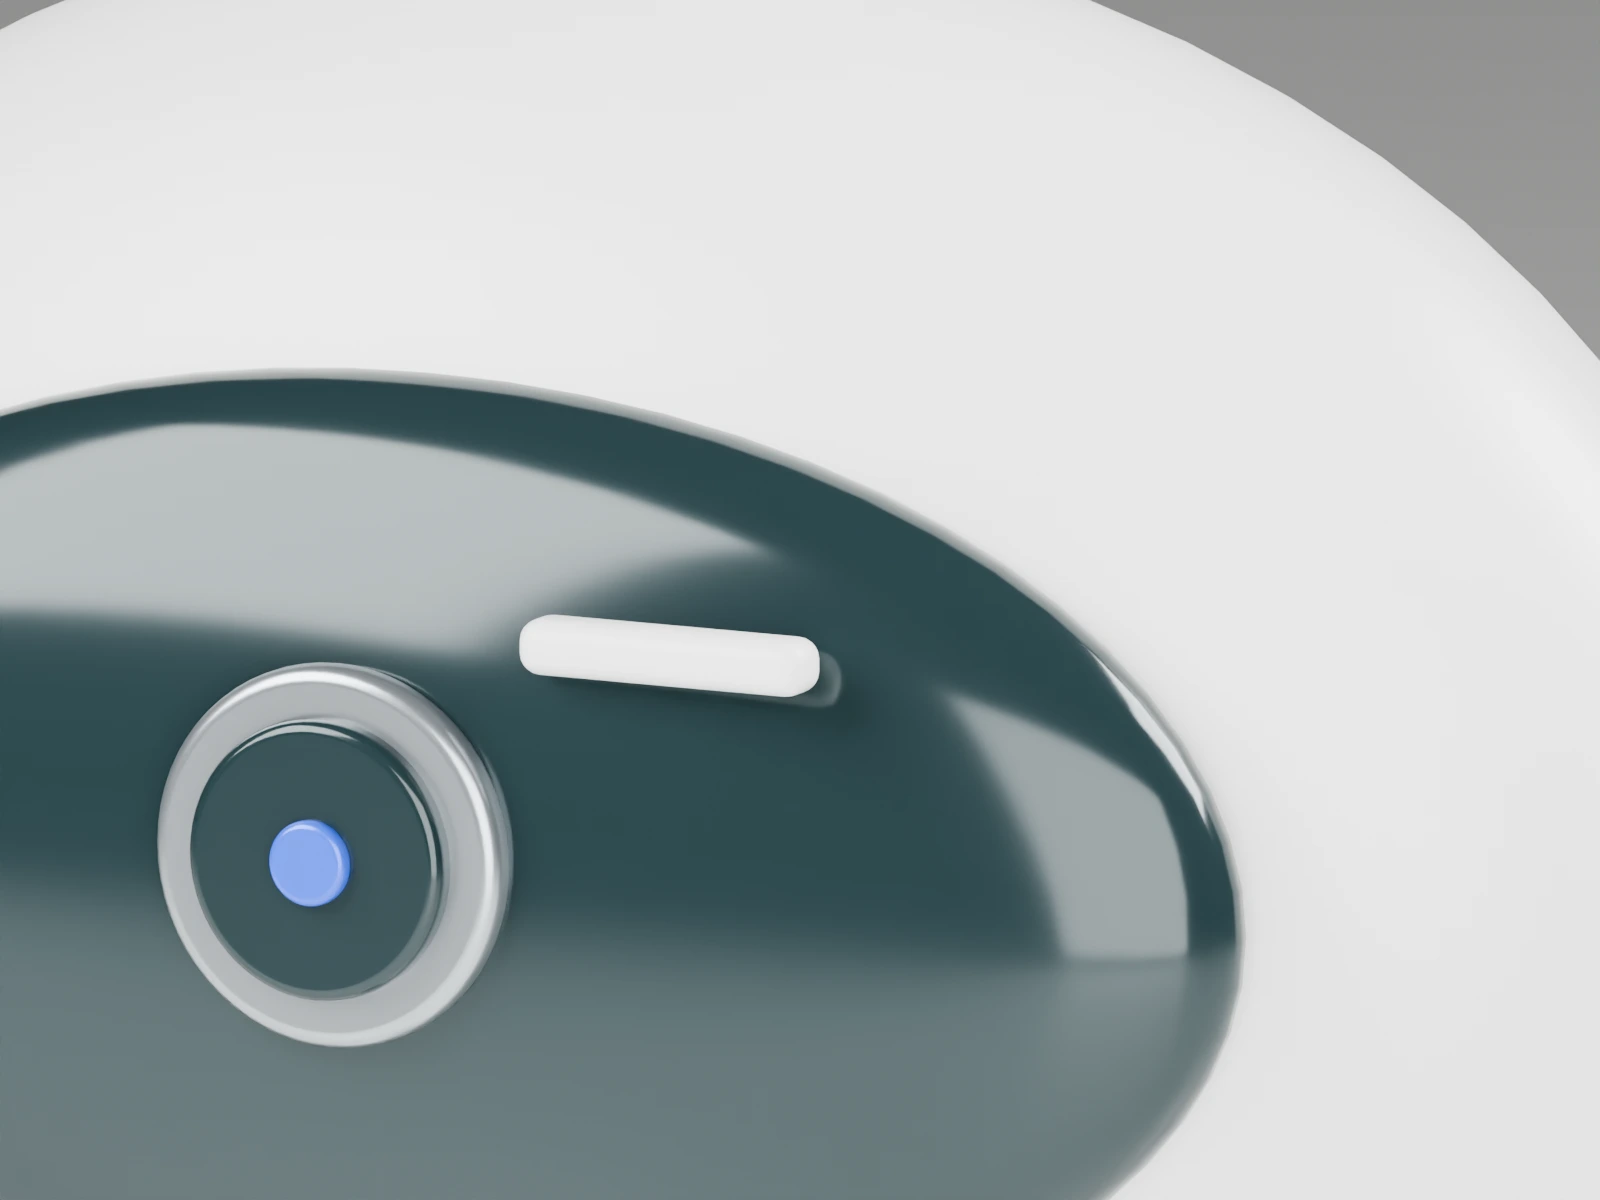
物理摄像头控制
瓷色拨片提示拟定遮挡位置,音频静音与传感状态需硬件联调。
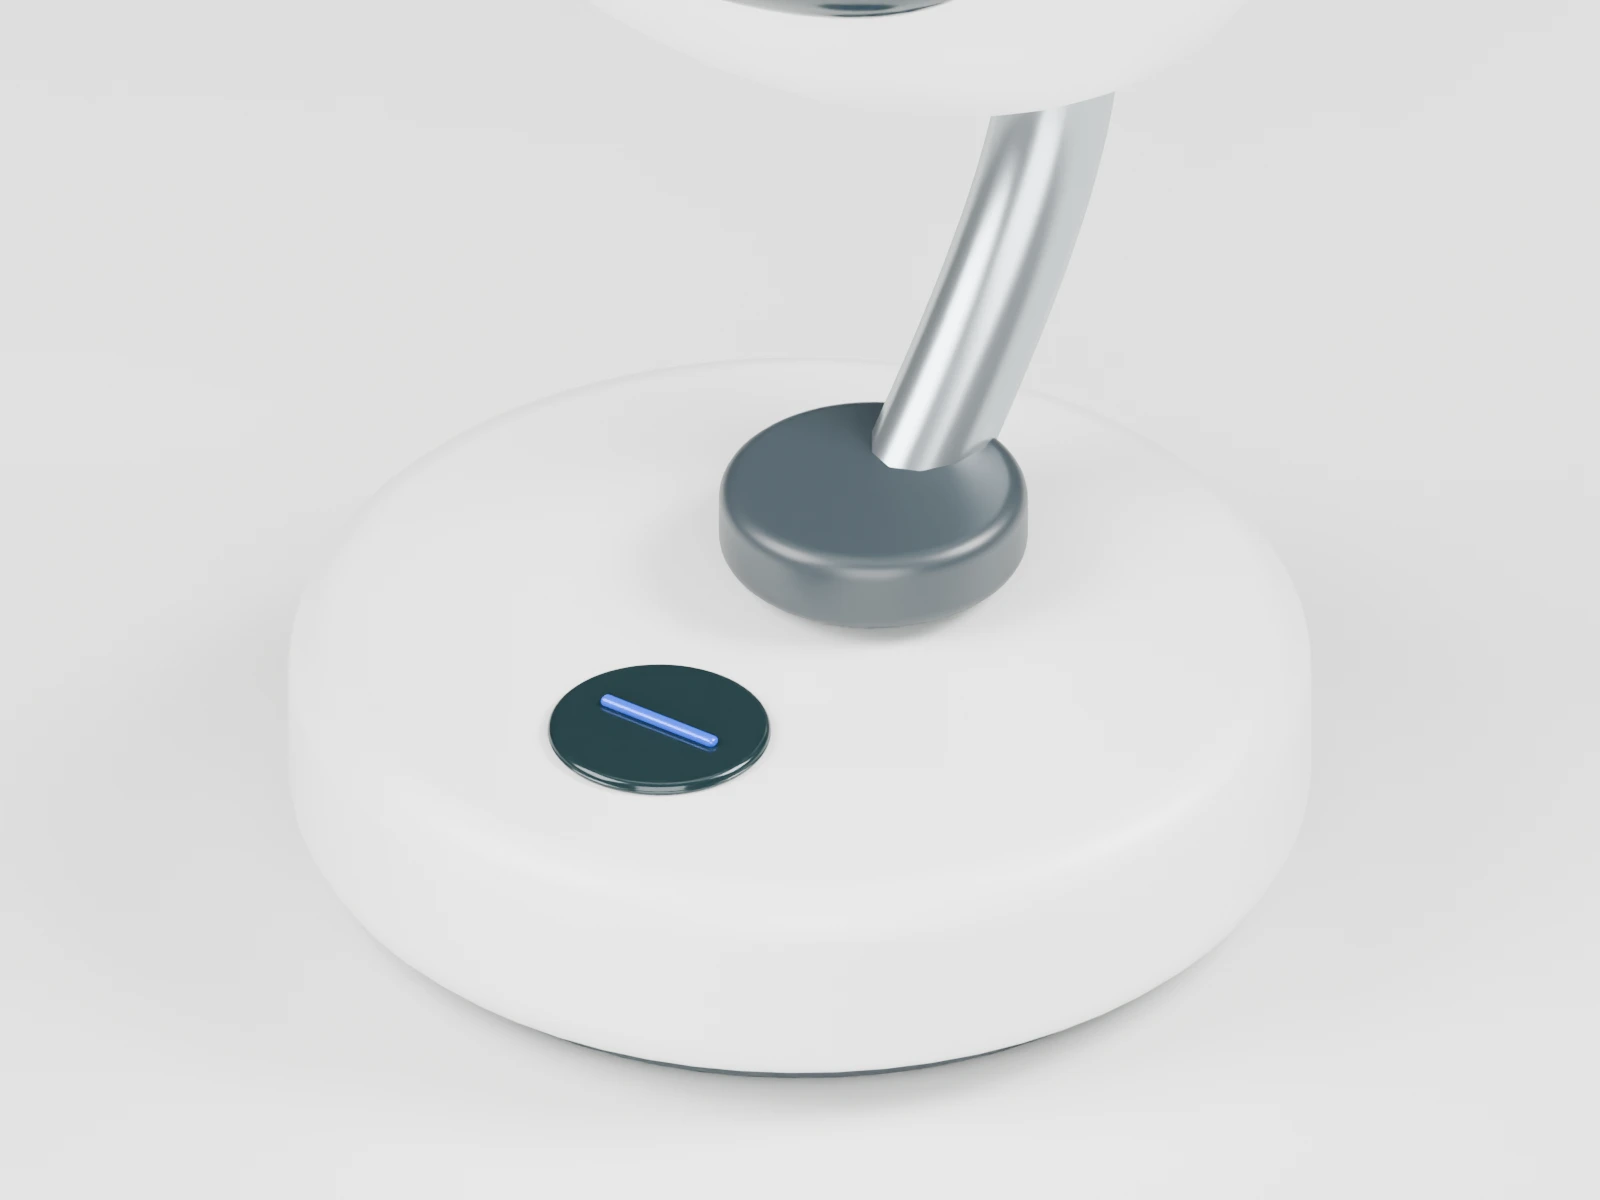
稳固供电底座
拟设配重底座、扬声器格栅和便于操作的控制面。
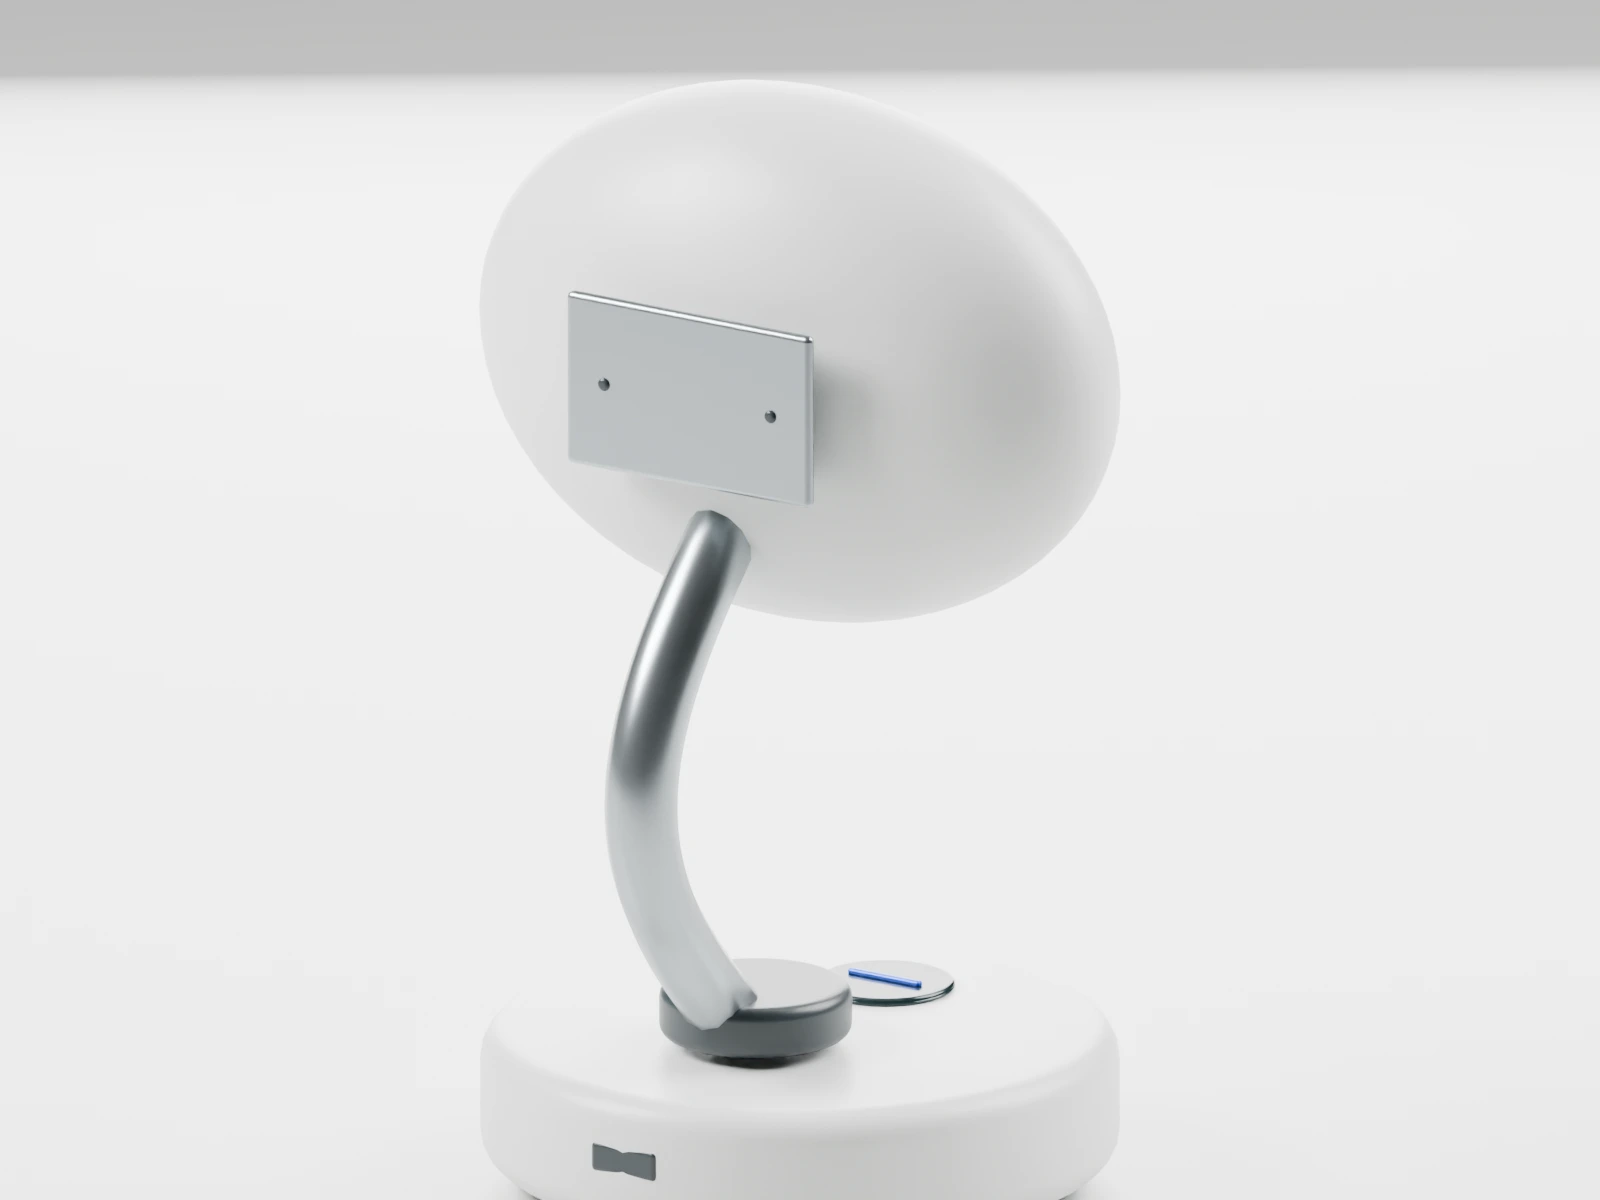
计算模块维修舱
后部布局探索线缆操作以及传感与计算的拆修分工。
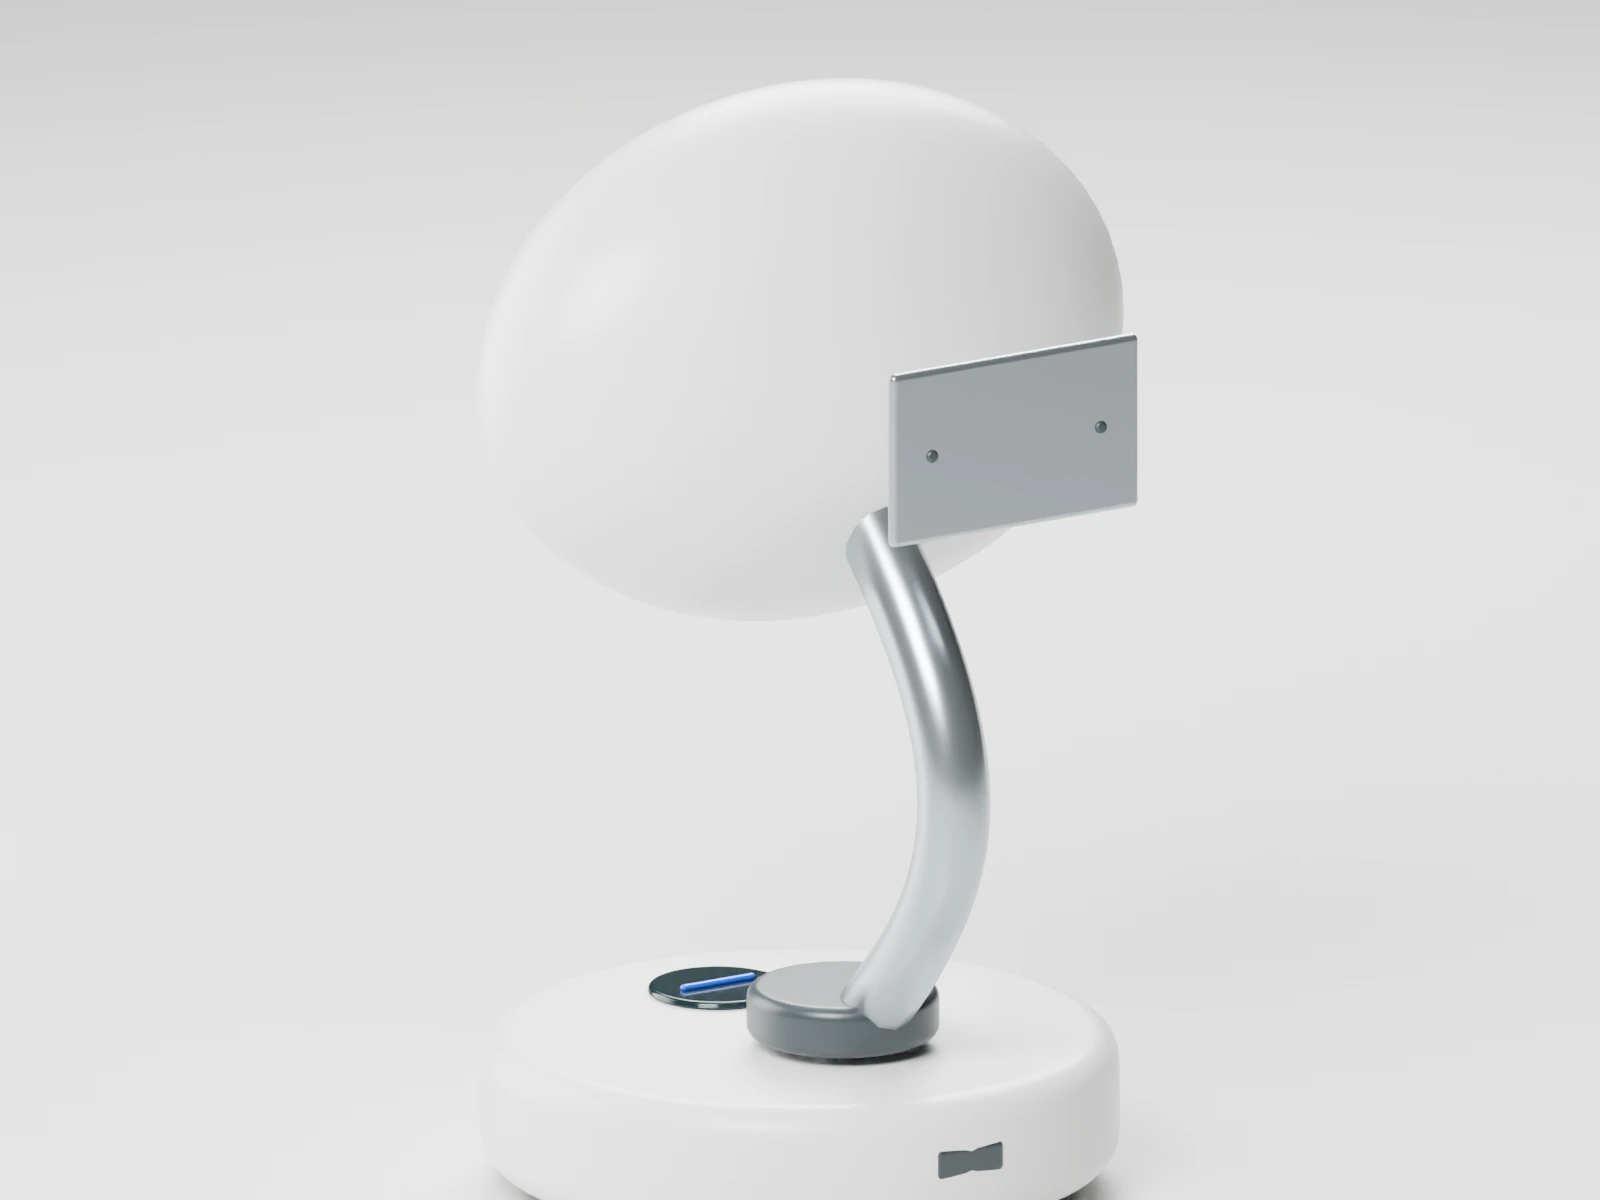
便于打开的外壳
拆分结构展示拆修路径,接合强度与热表现仍待实测。
从外观走向硬件的研发路线
外观模型包络约 110 × 97 × 170 mm,外部 USB-C 供电,输入目标 ≤25 W。拟含摄像头、麦克风、扬声器及两路减速运动轴。先评估主机推理,再评估嵌入式计算模块。扭矩、噪音、散热、稳定性、夹手防护和推理性能待验证。
接下来两个预测窗口
30–90 天,用少量明确任务对照固定摄像头与电脑。3–6 个月,测每周复用、响应延迟、噪音及维护。如果运动头部难以增加任务价值,缩减范围。
哪些因素会削弱机会?
Reachy Mini 已有应用生态。桌面机器人还要与摄像头、音箱和电脑软件竞争,长期用途、安静运动与可靠本地处理需要验证。本方向公开市场信号的覆盖范围也小于眼镜。
采购立项前的问题
当前设计可以展示什么?
图像和可操作三维展示同一原创外观及拆修构想。拟定功能、功耗、寿命和生产需样机证据,价格、MOQ和交期均未确认。
如何判断增长预测的可靠性?
这是基于公开出货、企业与开发者证据的前瞻设计判断,各来源测量的对象不同。将在 30、60、90 天后结合反例与产品使用证据复盘。
如何布局搜索与 AI 检索?
页面以双语独立地址、带日期的证据和一致技术描述回答产品与采购问题。以下短语为研究候选,其搜索量仍待核实。
local AI desk robot · multimodal desktop companion · serviceable robot · private visual assistant
证据核对日期:2026-11-12
披露 Reachy Mini 近万台与 200 多个应用,是特定日期的相邻产品自报数据。
Hugging Face · 6 May 2026 ↗Moflin 需求与海外拓展记录,无法由此推算 NOVA 销量或桌面机器人大盘。
Casio FY2026 Q3 · p16 ↗Apache-2.0 开放 SDK 参考。NOVA 使用原创外观,仍为待验证概念。
Reachy Mini ↗MIT 本地推理引擎参考,模型权重与具体设备速度需分别评估。
llama.cpp ↗